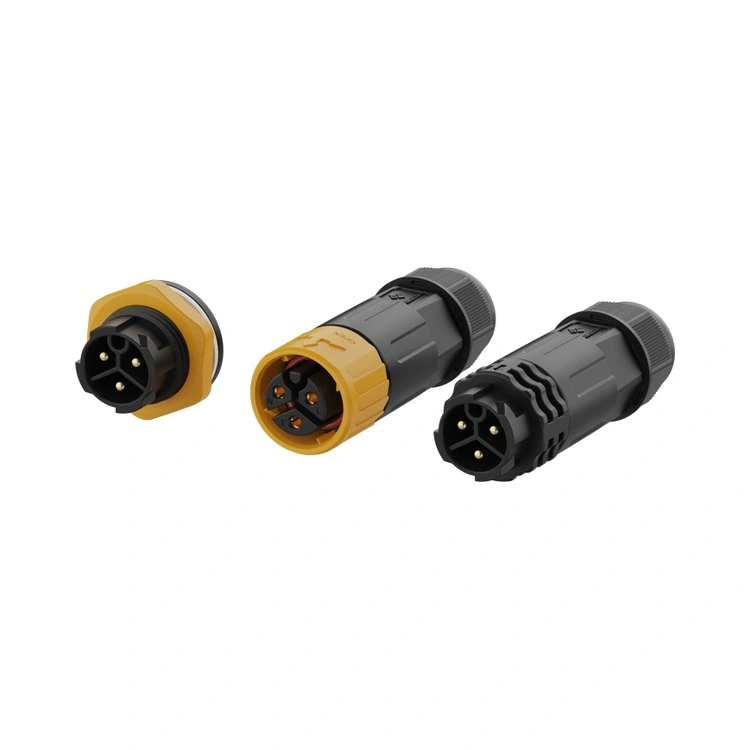
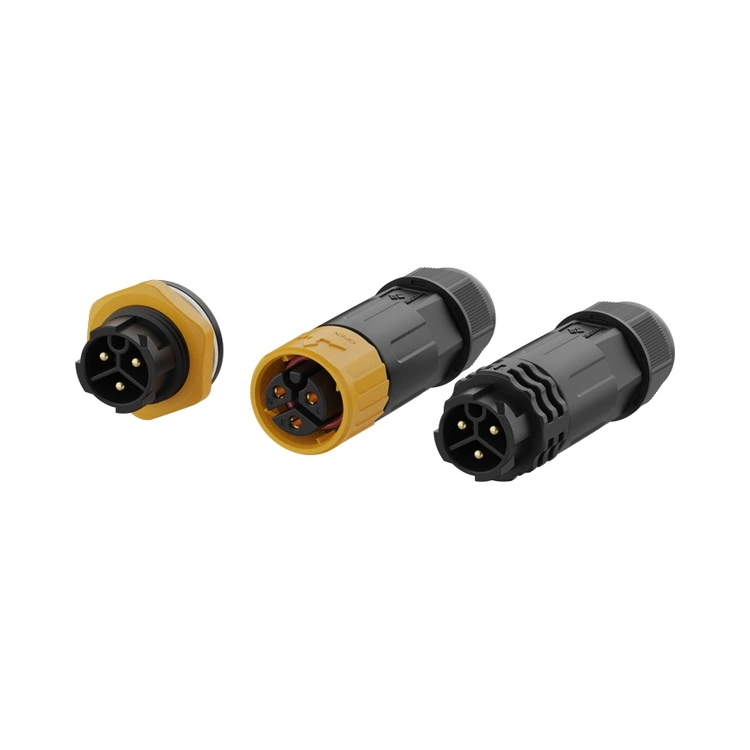
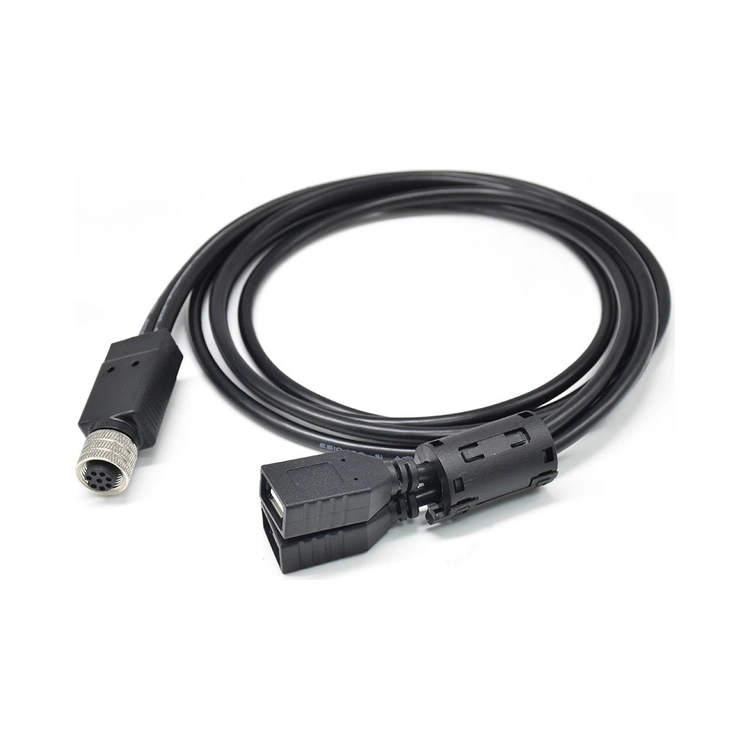
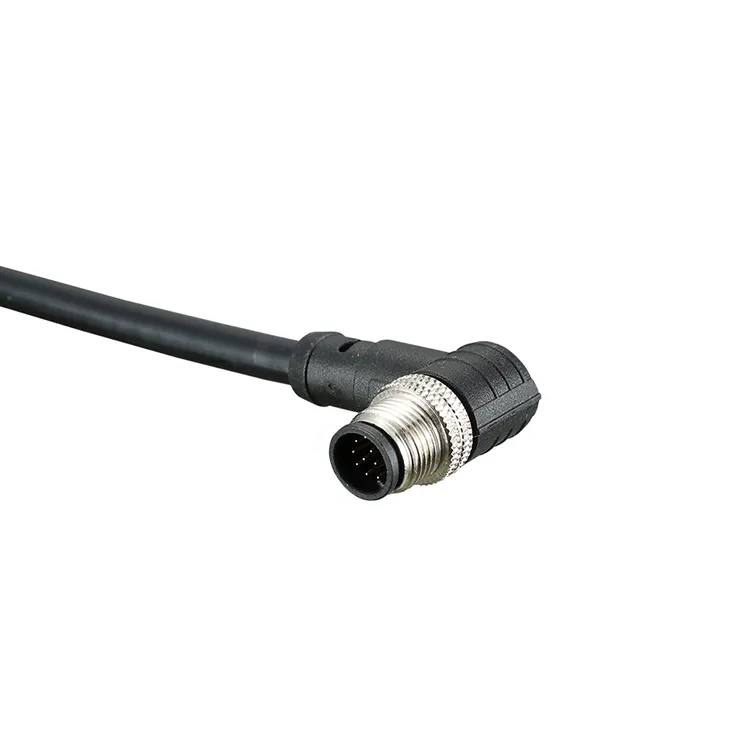
Abiadura handiko roboten artikulazioek hiru dimentsioko eta maiztasun handiko mugimendu konposatuak behar dituzte, eta konektoreek etengabeko bibrazio, tortsio eta mikro-mugimendu higadura jasaten dituzte. Robot industrial tradizionalek funtzionamendu-ibilbide nahiko finkoak dituzte, eta haien konektoreek energia- eta seinale-bide gisa funtzionatzen dute batez ere; Abiadura handiko mugimenduaren agertokietan, ordea, hutsegitea oso gutxitan gertatzen da berehala, baizik eta pixkanaka metatzen da etengabeko mugimenduan. Hautatzearen atzean dagoen logikacmugimendu-robotentzako konektoreakfuntzionamendu-baldintza horietatik diseinu-eskakizunak ateratzean oinarritu behar da.
Zergatik da lehentasuna fidagarritasun mekanikoa?
Bibrazio etengabea duten inguruneetan, marruskadura-blokeatzeko konektore estandarrak askatzea progresiboa izan dezakete. Terminalak apur bat mugitzen dira bibrazioetan, kontaktuaren presioa pixkanaka gutxitzen dela eta, azken finean, seinalea eten edo energia eten egiten du.
Arazo honi aurre egiten dioten diseinuaren ezaugarriak honako hauek dira: blokeo positiboa eta bigarren blokeoa —esaterako, Connector Position Assurance (CPA) mekanismoa—, geldiune mekanikoak erabiltzen dituen terminalak ustekabean deskonektatzea saihesteko; eta kontaktuen diseinu erredundantea, non kontaktu bikoitzak edo bi kontaktu independentek eroankortasuna mantentzen duten kontaktu bakarra higatzen bada ere. Kokapen kritikoetan, esate baterako, juntagailuen moduluetan, fidagarritasun mekanikoaren ezaugarri hauek lehentasuna izan beharko lukete beste kontu batzuen gainetik. Mugimenduko robotetan erabiltzen diren konektoreetarako, bibrazioarekiko erresistenteak diren blokeo-mekanismoak oinarrizko baldintza dira etengabeko mugimenduko aplikazioetan.
Nola ziurtatzen da seinalearen osotasuna?
Abiadura handiko sistema robotikoetan datu-banda zabaleraren eskariak gora egiten jarraitzen du. Denbora errealeko ikusmenaren prozesamendua, mugimenduaren kontrola eta ingurumenaren sentsazioa oso uztartuta daude, eta askotan abiadura handiko seinale diferentzialak eta linea elektrikoak paraleloan bideratu behar dira juntura trinkoetan.
Diseinu honetan, interferentzia elektromagnetikoa (EMI) da kezka nagusia. Inpedantzia kontrolatuko egiturak erabiltzen dituzten blindaje-diseinuek seinalearen atenuazioa eta diafonia murrizten laguntzen dute seinalearen eta linea elektrikoen artean. Serbo-gidatutako aplikazioetan,mugimendu-robotentzako konektoreakHainbat amperetako korronteak eraman behar ditu kodetzaile, sentsore eta beste osagai batzuen seinale-kanalen bidez komunikazio argia mantenduz. Konektore hibridoek isolamendu elektrikoa eta integrazio mekanikoa lortzen dituzte interfaze bakar baten barruan, kablearen konplexutasuna eta konexio puntu kopurua murrizten.
Nola egin behar dira trukeak espazioaren egokitzapenari dagokionez?
Roboten artikulazioen barruko espazioa nahiko mugatua da. Konektoreak espazio mugatuetan uztartzen direnean, axialak ez diren muntaketa-esfortzuak jasan ditzakete, eta, denborarekin, etxebizitzaren deformazioa edo terminalen desplazamendua eragin dezakete.
Diseinu flotagarri batek muntaia-tolerantziak eta bibrazio operatiboak eragindako desplazamenduak xurga ditzake, eta, ondorioz, muntaia-tentsioek terminaletan duten eragina murrizten dute. Espazio estua eta profil baxua duten soluzioak zuzenean egokiak dira espazio trinkoetarako, behartutako muntaia gutxituz espazio-murriztapenengatik. Lehenengo bi irizpideak betetzen direnean, hautatu ahalik eta soluzio trinkoena. Egokitzeamugimendu-robotentzako konektoreakespazio mugatu batean fidagarritasunaren eta trinkotasunaren arteko oreka behar da.
Nola egin behar da egiaztapena hautaketaren ondoren?
Aukeraketa amaitutakoan, hornitzailearekin berrestea gomendatzen da produktuak bizitzaren proba dinamikoa egin duen ala ez, bibrazio, tortsio eta mugimendu konposatuen baldintzetan errendimendu datuak barne. Parametro elektriko estatikoak abiapuntu bat besterik ez dira; funtzionamendu-baldintza dinamikoetan fidagarritasuna da oinarrizko metrikamugimendu-robotentzako konektoreak.
Guri buruz
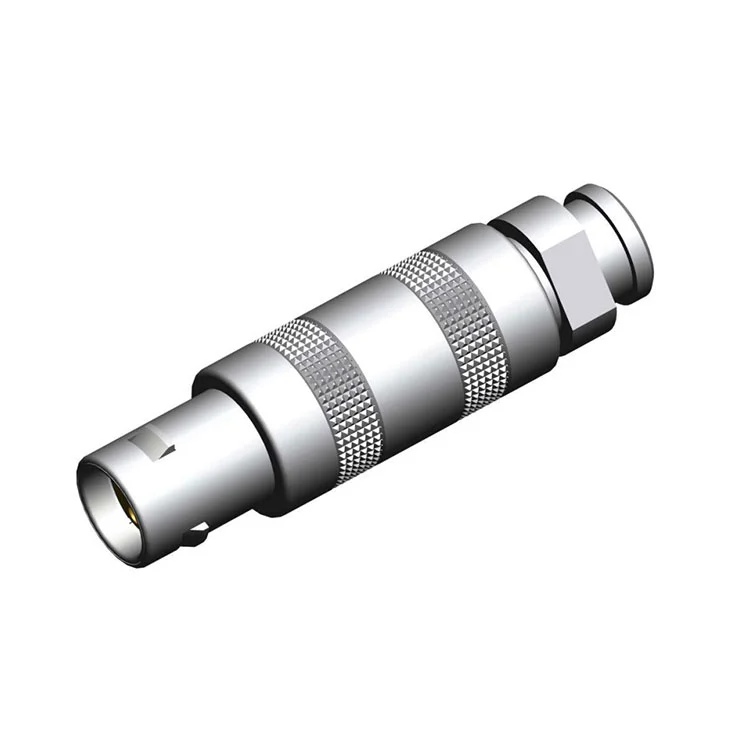
Reunion-ek esperientzia handia du push-pull autoblokeatzeko konektoreetan. Bere bibrazio-erresistentzia blokeatzeko mekanismoak eta diseinu trinkoak abiadura handiko roboten fidagarritasun mekanikoa eta espazioa aurrezteko eskakizunei aurre egiten die. Porrotaren agertokietan oinarritutako konektore bat hautatzeak benetako beharrekin bat etortze zehatzagoa eskaintzen du zehaztapenak alderatuz baino.
Cookieak erabiltzen ditugu nabigazio esperientzia hobea eskaintzeko, guneko trafikoa aztertzeko eta edukia pertsonalizatzeko. Gune hau erabiltzean, gure cookieen erabilera onartzen duzu. Pribatutasun politika